1、信号有你
在刚开始学习《信号与系统》时,我们很容易把这门课理解为对函数的进一步研究:研究函数的平移、伸缩、周期性,以及不同函数之间的运算。 后来我逐渐意识到,这门课和之前数学课程的一个重要区别在于:我们不再只是研究函数中自变量与因变量的关系,而是开始把函数本身作为研究对象。这一视角的转变,是理解信号与系统的关键。 在以往的数学学习中,我们通常研究一个确定的函数:
其中,函数 已经确定,我们关注的是自变量 与函数值之间的关系。 而在这门课程中,我们开始将函数本身作为研究对象。一个信号通常表示为:
其中, 不再代表某个预先确定的函数,而是可以代表任意满足要求的信号。 从图像角度看,一个信号的完整描述包含两方面:一方面,自变量的定义域决定了信号在哪些位置有定义,也就是它的横向范围,例如连续时间信号和离散时间信号具有不同的自变量取值集合;另一方面,函数 决定了每个位置对应的幅度,从而决定信号的具体形状。 因此,时间坐标和信号幅度虽然在数学上可以区分,但它们共同构成了一个完整的信号。我们在研究信号时,需要关注的是这个整体。从一个很形象的角度来说,信号也可以作为向量来研究:有限长度的离散信号对应有限维向量,而许多连续时间信号和无限长序列则属于无穷维的信号空间。这里的“向量”不再只是几个数排成的一列,而是一个可以整体参与加法和数乘的信号。
2、时空跃迁
理解了信号的概念,我们就可以进一步理解系统。 我们熟悉的普通函数:
描述了数值 到数值 的映射。 而一个信号系统可以写成:
或者:
其中: - 是输入信号,是一个完整的函数。 - 是系统,对输入函数进行某种变换。 - 是输出信号,同样是一个完整的函数。 因此,系统与普通函数的区别在于: 普通函数通常描述数值之间的映射,而信号系统描述的是函数之间的映射。 用更严格的数学语言表达: 假设 是所有允许输入的函数组成的集合, 是输出函数组成的集合,那么系统可以表示为:
这里的 和 就是函数空间。 我们可以把系统理解成一个特殊的运算规则:输入一条完整的函数曲线,输出另一条完整的函数曲线。我们从一个时空飞往另一个时空。
3、两点之间
| 系统性质 | 核心含义 |
|---|---|
| 有记忆与无记忆 | 当前输出是否只依赖当前输入 |
| 线性性(Linearity) | 是否满足齐次性和叠加性 |
| 时不变性(Time Invariance) | 系统的作用规律是否随时间发生变化 |
| 因果性(Causalit) | 当前输出是否只依赖当前和过去的输入 |
| 稳定性(Stability) | 有界输入是否一定产生有界输出 |
| 可逆性(Invertibility) | 能否根据输出信号唯一恢复输入信号 |
其中,线性性和时不变性是后续研究 LTI 系统的基础。 而我认为,时不变性和可逆性最能体现系统作为函数空间映射的特点。
4、我心永恒
假设系统满足:
现在将输入信号向右平移 :
如果系统的输出也恰好向右平移同样的距离:
那么我们就称系统具有时不变性。 这里有一个重要区别:将输入信号平移后再经过系统,与先经过系统再平移输出,是两种不同的操作。 只有当这两种操作对任意输入和任意平移量都得到相同结果时,系统才是时不变的。 为了更清楚地理解这一点,我们引入时间平移算子:
那么时不变性的条件就可以简洁地写成:
也就是说:一个系统是时不变的,当且仅当它与任意时间平移操作可以交换顺序。 我们可以从三个例子中来理解时不变性与一开始所说的信号整体观之间的关系 考虑系统:
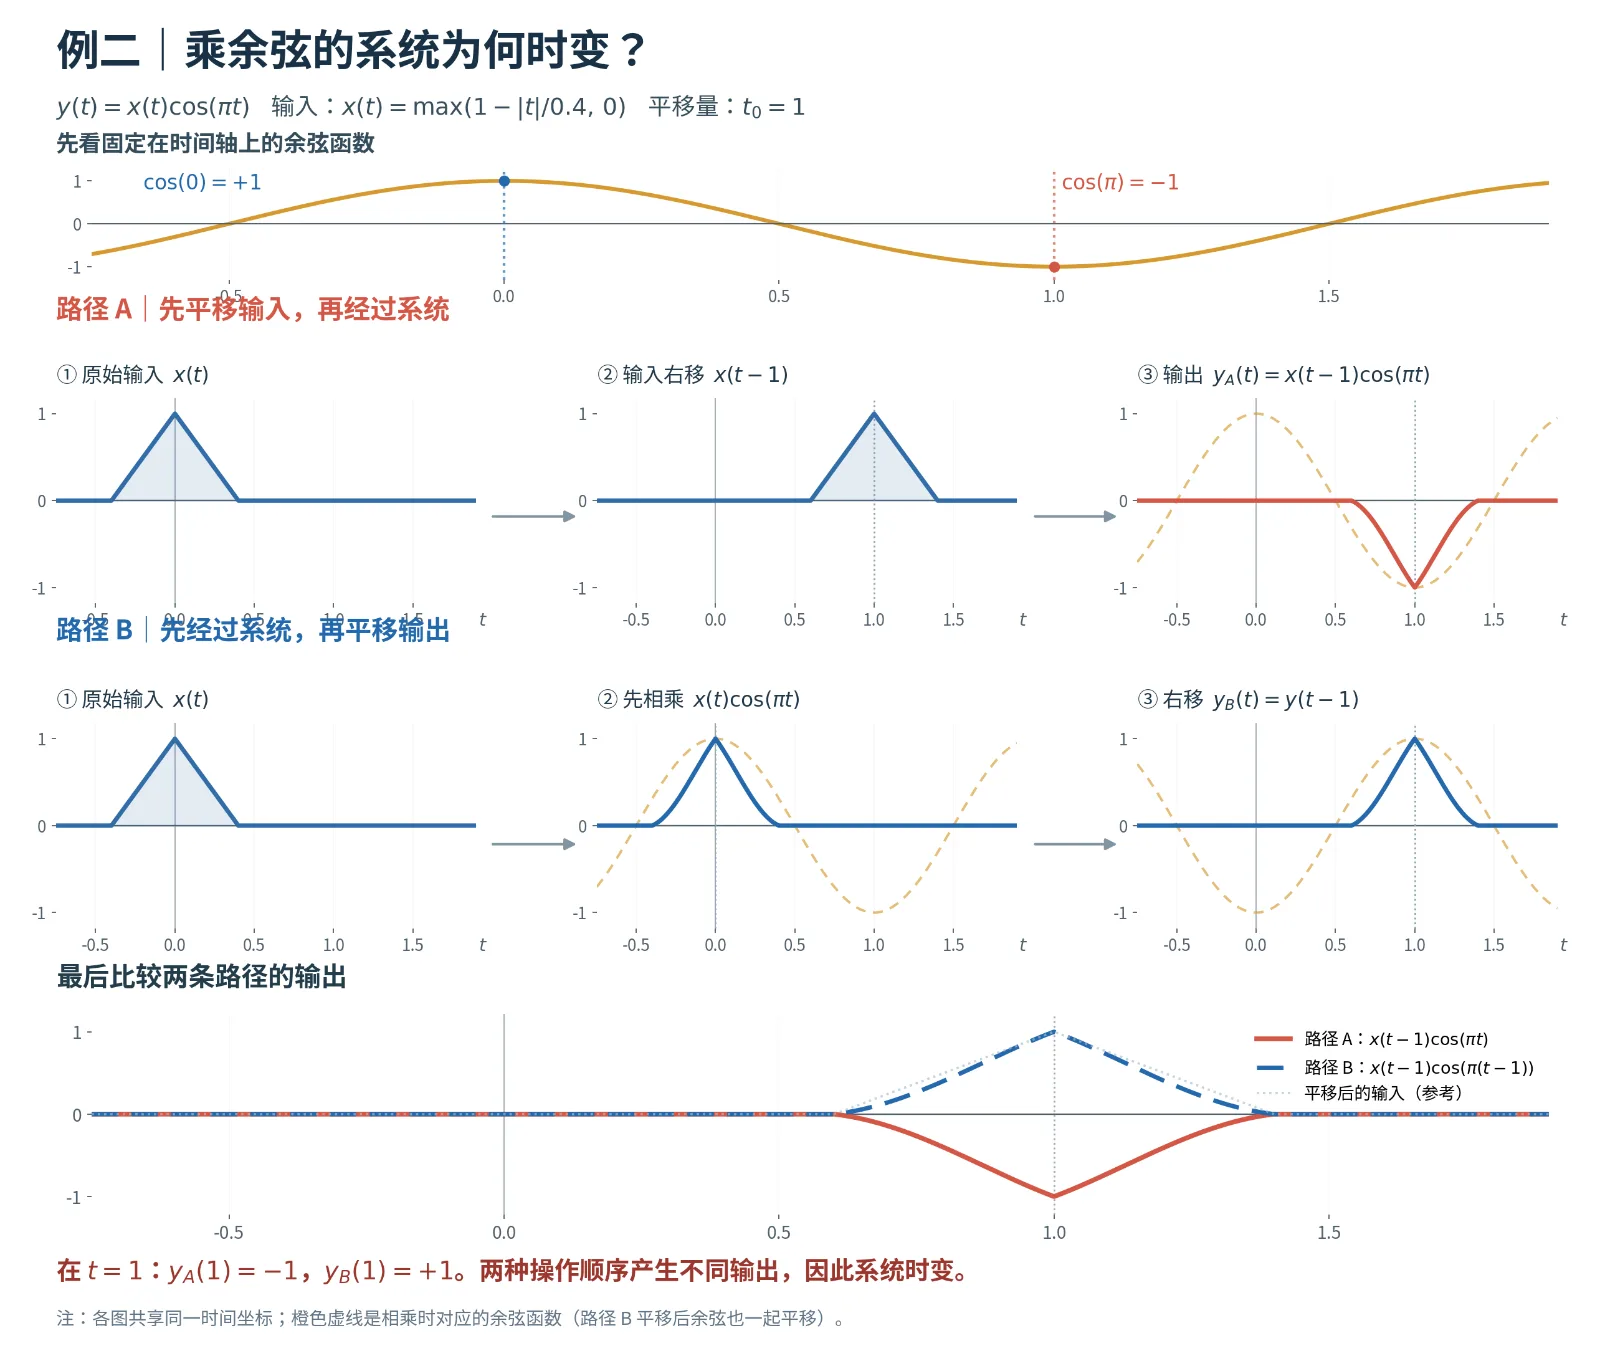
乍一看余弦函数似乎与时间有关,但实际上这里的余弦函数作用在输入信号的幅度上,而不是直接作用于时间。表示对x信号每一个点的幅度变化为原来幅度的余弦值。显然不管是先平移再做余弦变换还是先做余弦变换再平移都没有任何区别,因此该系统具有时不变性。
考虑系统:
与上一个例子不同,这里的余弦函数直接依赖于时间。假设有一个恒定向前推进的时间轴,该系统表示对不断输入的信号x,信号幅度乘上一个与t相关的余弦函数。现在我们将输入信号延后,即信号向t轴后方平移 ,注意这里的操作并不会影响那个恒定向前推进的时间轴,时间轴完全由系统决定,可以理解为这里是向原来的系统输入了一个新的信号。现在信号改变后在相应的t位置上乘上原来的余弦函数,绝大部分平移输入后得到的输出与原输出平移后的结果不同。
考虑系统:
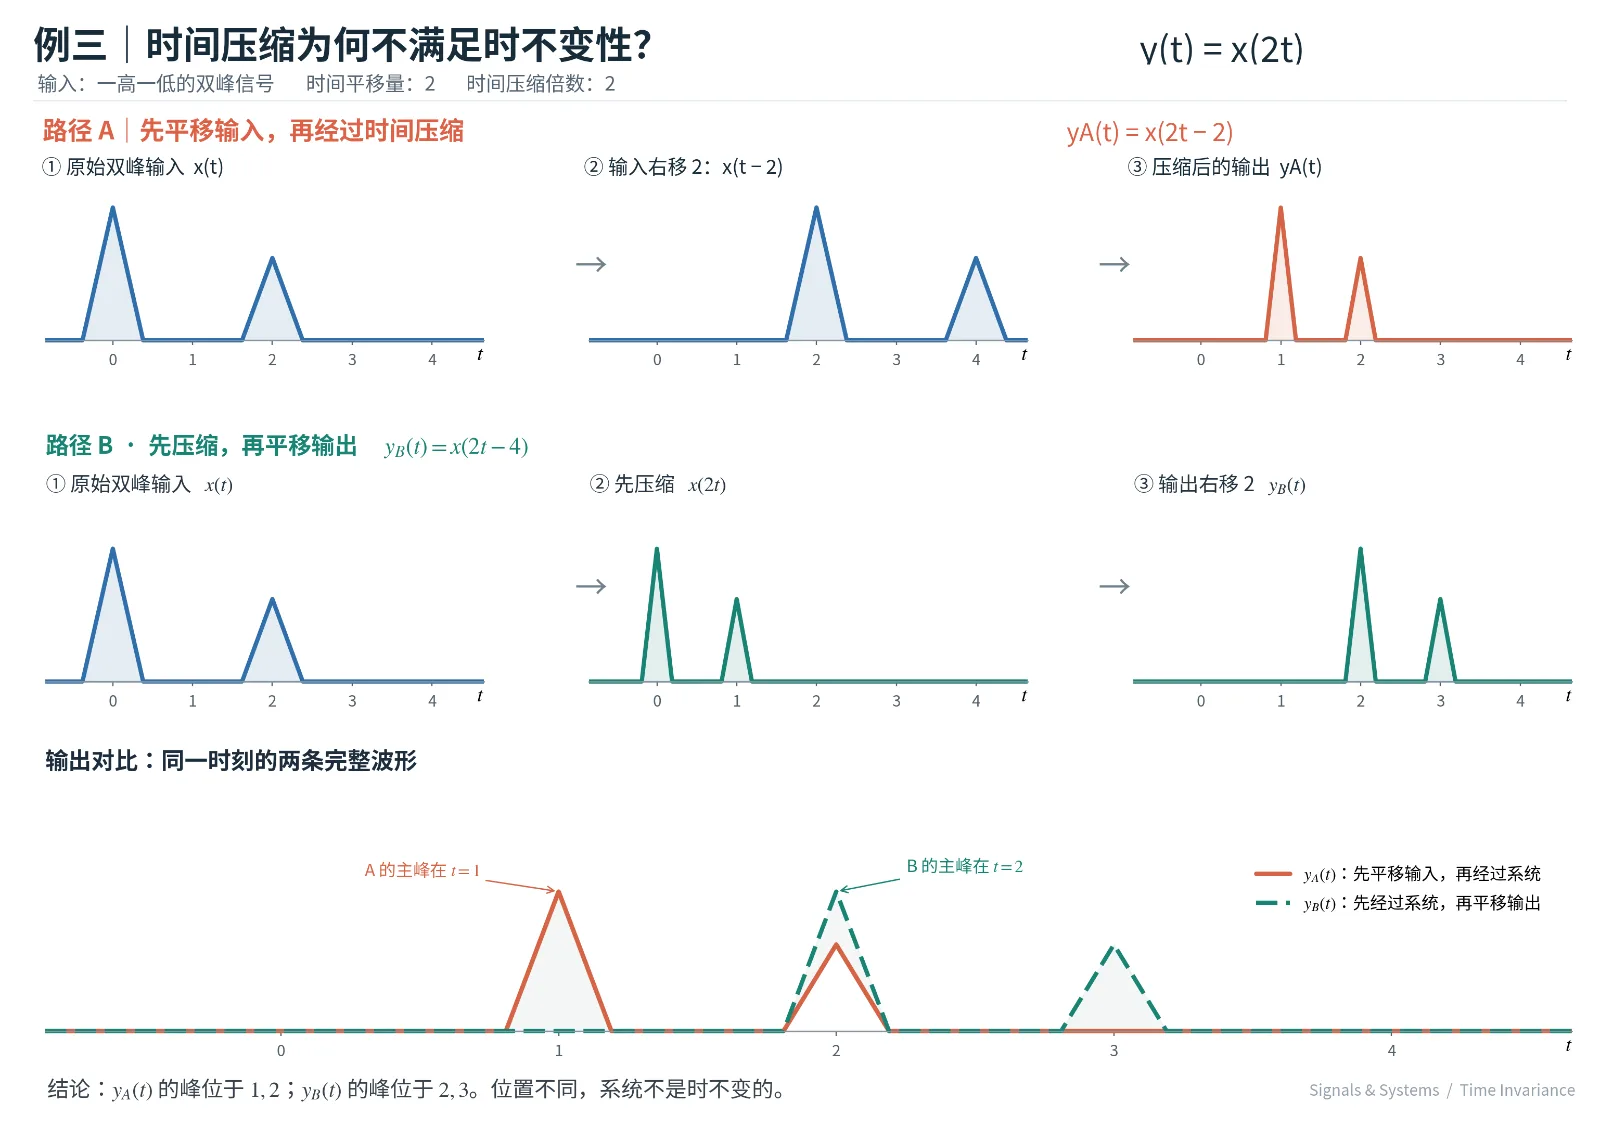
它表示对输入信号在t轴上压缩两倍再输出。 若先平移再压缩,得到的输出应该是:
若先压缩(即先输出)再平移,得到的输出应该是:
若对这两个公式的推导觉得不直观,可以看看下面的图。
5、可逆反应
一个系统可逆,意味着可以根据输出信号唯一确定输入信号。 从函数空间映射的角度看:
对于任意两个输入函数:
如果满足:
那么系统就是可逆的。 这实际上就是数学中的单射性质。 注意这里要和我们熟知的可逆函数等概念区分开来,它与普通函数的可逆性使用同一个数学思想,只是这里的输入和输出都是完整的信号,而不是单个数值。因此,某个时刻的输出值相同,并不意味着两条输出信号相同。 因此,判断可逆性的关键是:是否存在两个不同的输入函数,却经过系统得到了完全相同的输出函数?如果存在,系统就丢失了某些无法恢复的信息。 现在考虑离散时间系统:
因为 只能取整数,所以系统只能访问:
而其他位置:
根本不会影响输出信号。 因此,假设存在两个输入信号,除了 时取值不同外,其余位置完全相同。 那么它们经过系统之后,依然会产生完全相同的输出。 于是:
如果我们把信号x(t)看成一个无穷维的向量,t的每一个取值都代表一个单位正交向量,x(t)表示在t方向上的取值。当我们信号看作向量时,什么是“不同的输出信号”便一目了然了。